发现 / 落地案例 / Jev Robot Control:xArm7 机械臂仿真
Jev Robot Control:xArm7 机械臂仿真
需自行部署终端在同一“把苹果放进盘子”的仿真中,对比模型的动作意图和有界移动选择。
由 admin 提交 · 收录于 5天前
⚡ System1 在这里负责什么
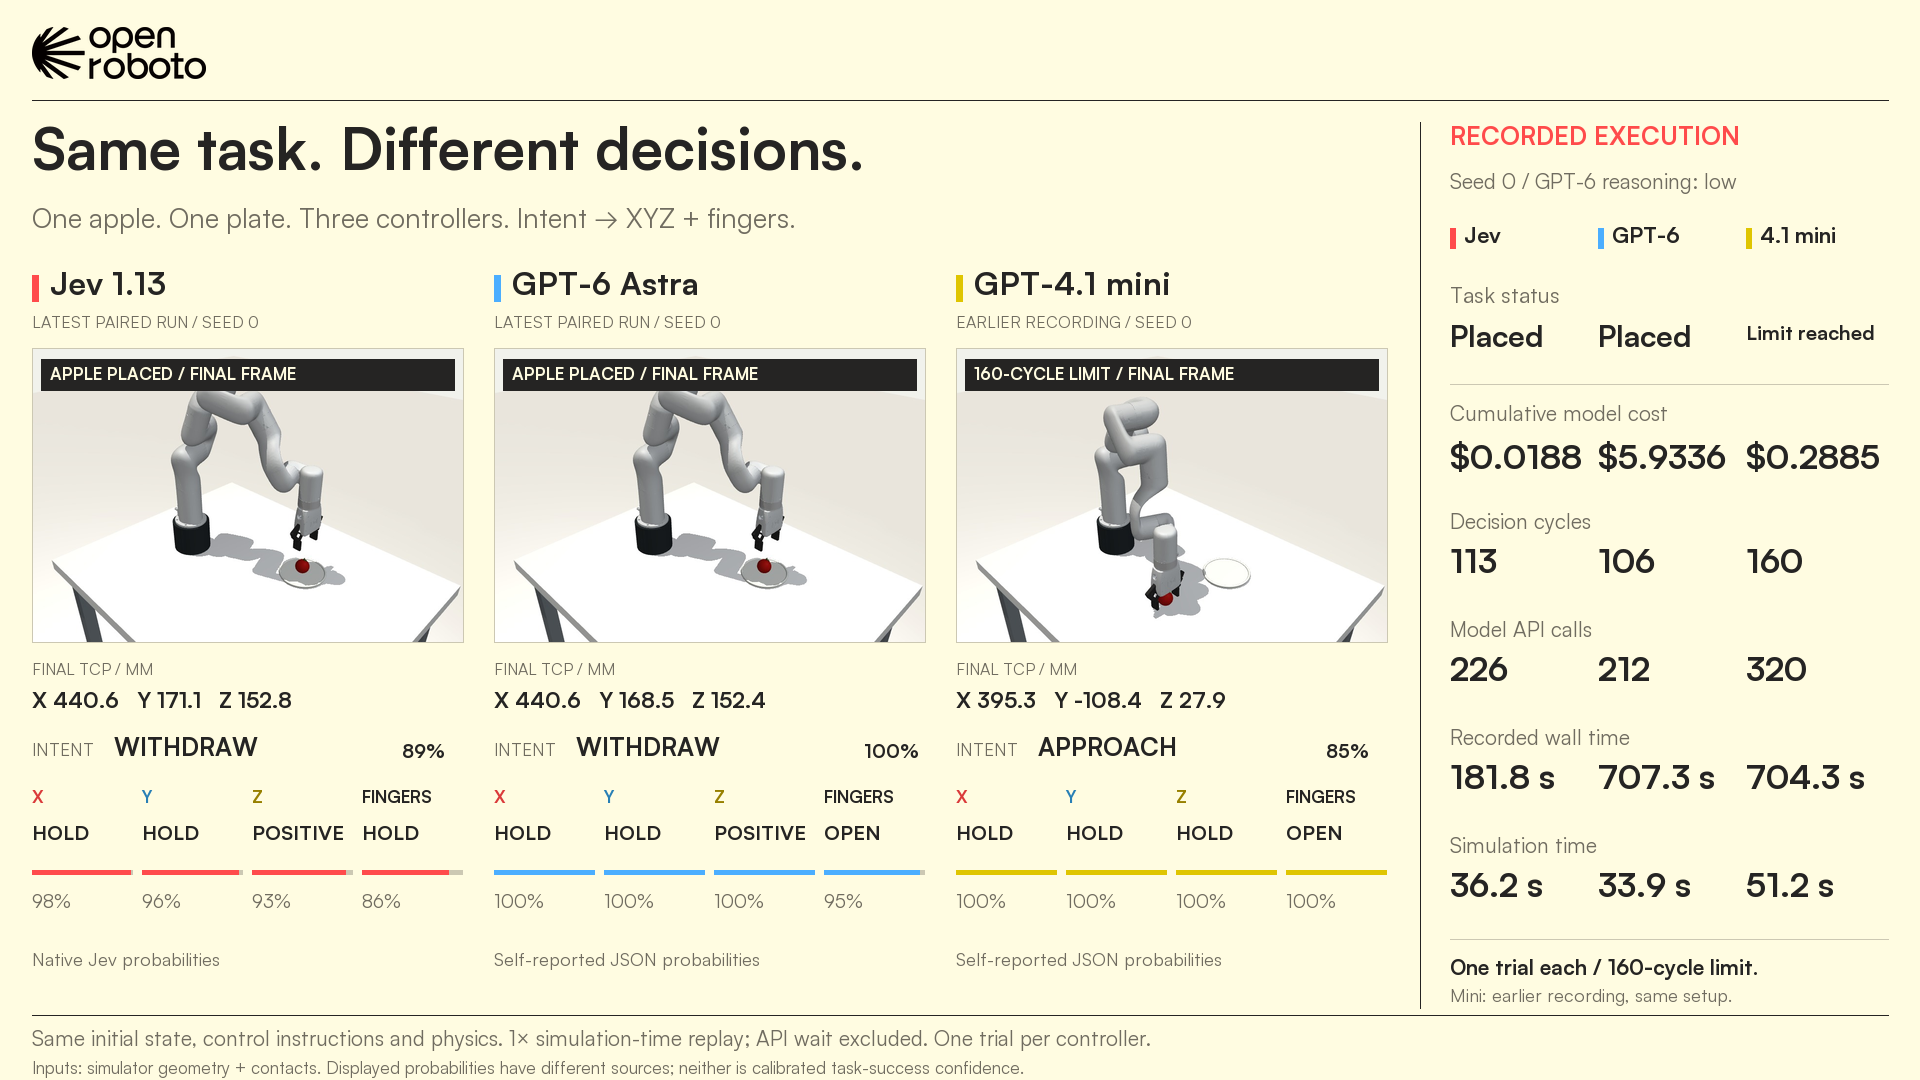
每个周期先选择接近、抓取、抬起、搬运、放下、松开、撤离或结束的意图,再选择 X/Y/Z 各轴的负向/保持/正向与夹爪动作。共享执行器负责有界小步运动、逆运动学及物理反馈;模型读取结构化几何和接触状态,不直接生成任意坐标、力矩或视觉感知结果。
介绍
在 MuJoCo 的同一 xArm7 场景中比较 Jev、GPT-6 Astra 和 GPT-4.1 mini 把苹果放入盘子的控制实验。仓库公开原始响应、轨迹、离线验证器和三栏同步回放;观看已有回放不需要 API Key。 证据与边界:每个模型仅一次 seed-0 试验。三栏视频拼接不同批次的记录,按仿真时间对齐,不包含等待 API 的时间;概率条也不是可横向比较的任务成功率。观看已有回放无需密钥,新实验需相应 OpenRouter 模型访问权并产生费用。没有真实机械臂验证。 本次仅核验公开资料、代码和媒体,未复跑仿真或测试真实硬件。 原作者图片与演示(保留来源):
资料来源: https://github.com/openroboto-ai/jev-robot-control/blob/main/README.md https://github.com/openroboto-ai/jev-robot-control/blob/main/docs/RESULTS.md https://github.com/openroboto-ai/jev-robot-control/blob/main/incremental_policy.py https://github.com/openroboto-ai/jev-robot-control/blob/main/LICENSE
🧪 社区实测报告
0 份报告 · 0 份真实模型通过还没有人测试过,来做第一个吧。
💬 相关讨论
发帖 →还没有讨论。