发现 / 应用 / Jev Drone:无人机战术选择仿真
Jev Drone:无人机战术选择仿真
需自行部署终端由 Jev 选择绕行、爬升、刹停或重新寻找目标,飞控与快速避碰由程序处理。
由 admin 提交 · 收录于 7天前
⚡ System1 在这里负责什么
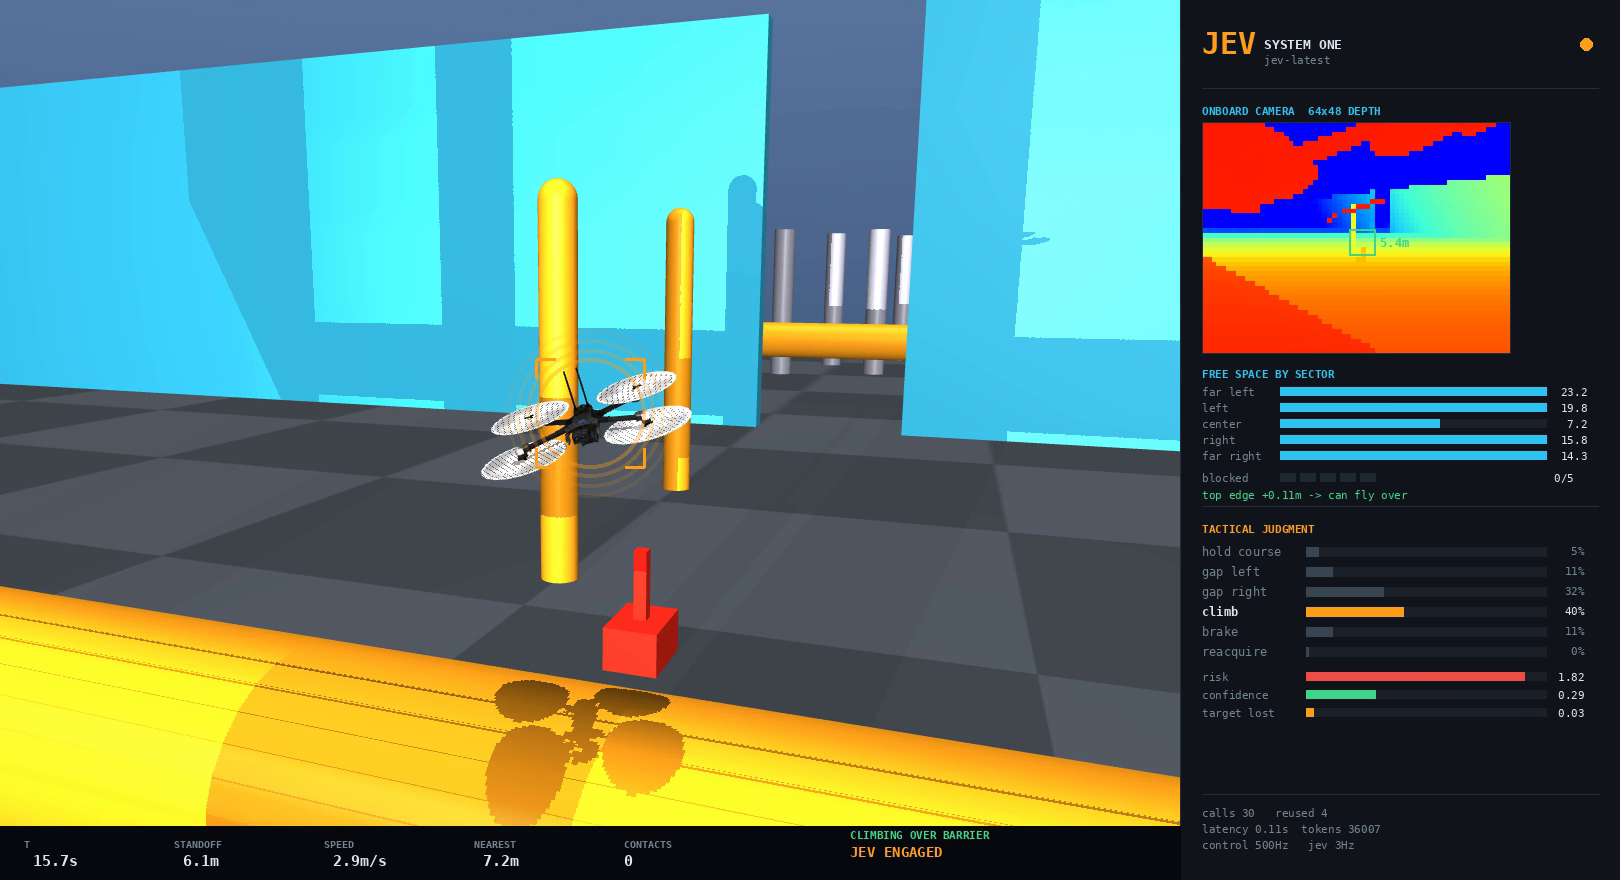
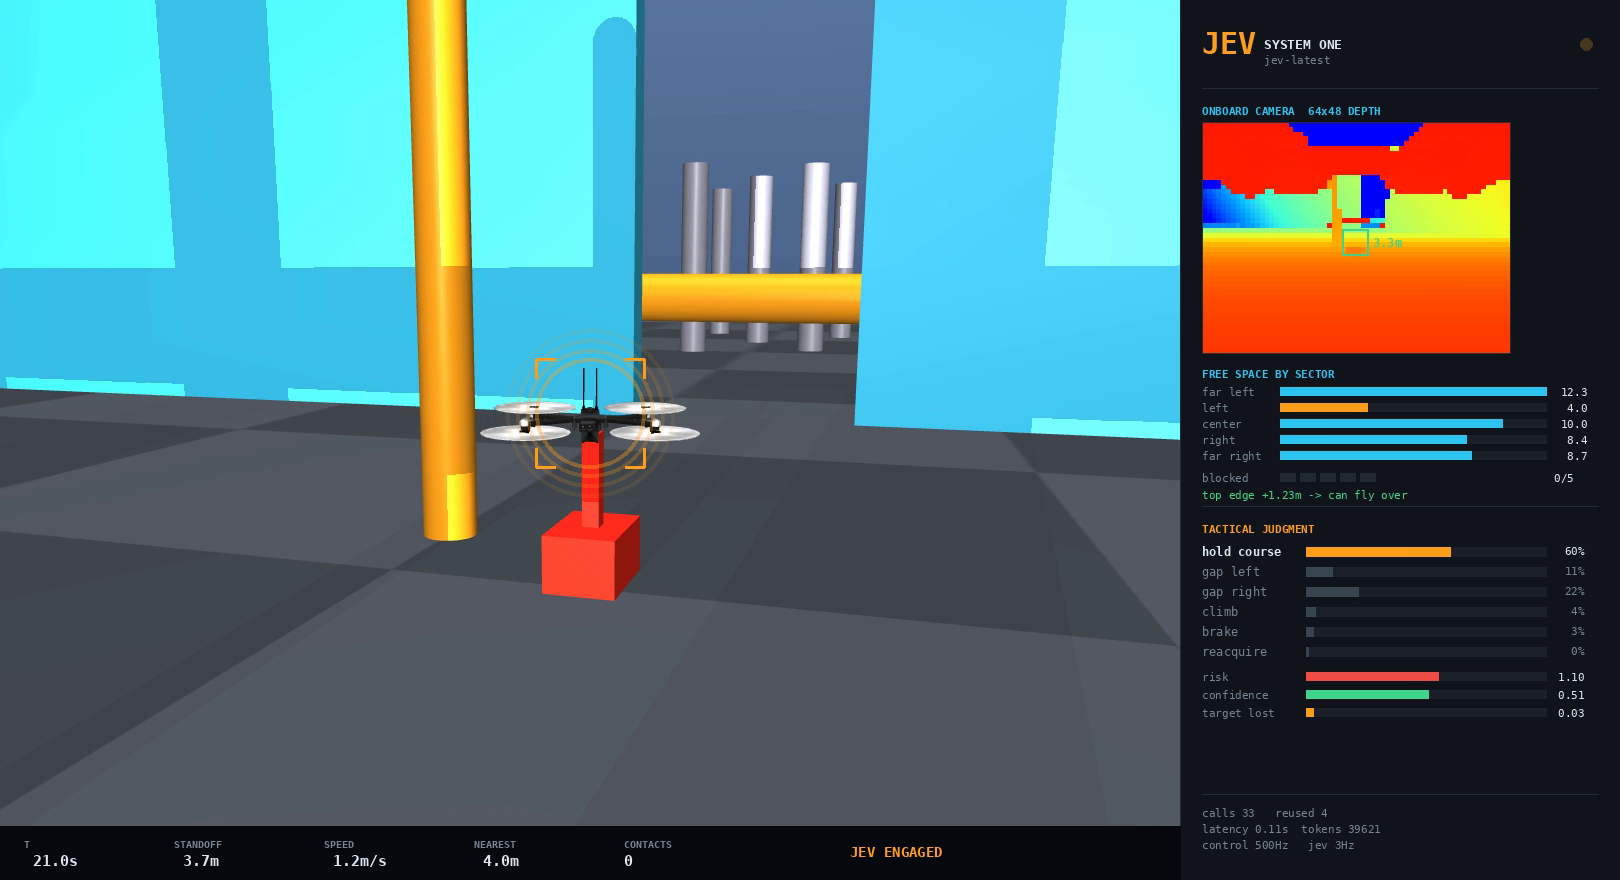
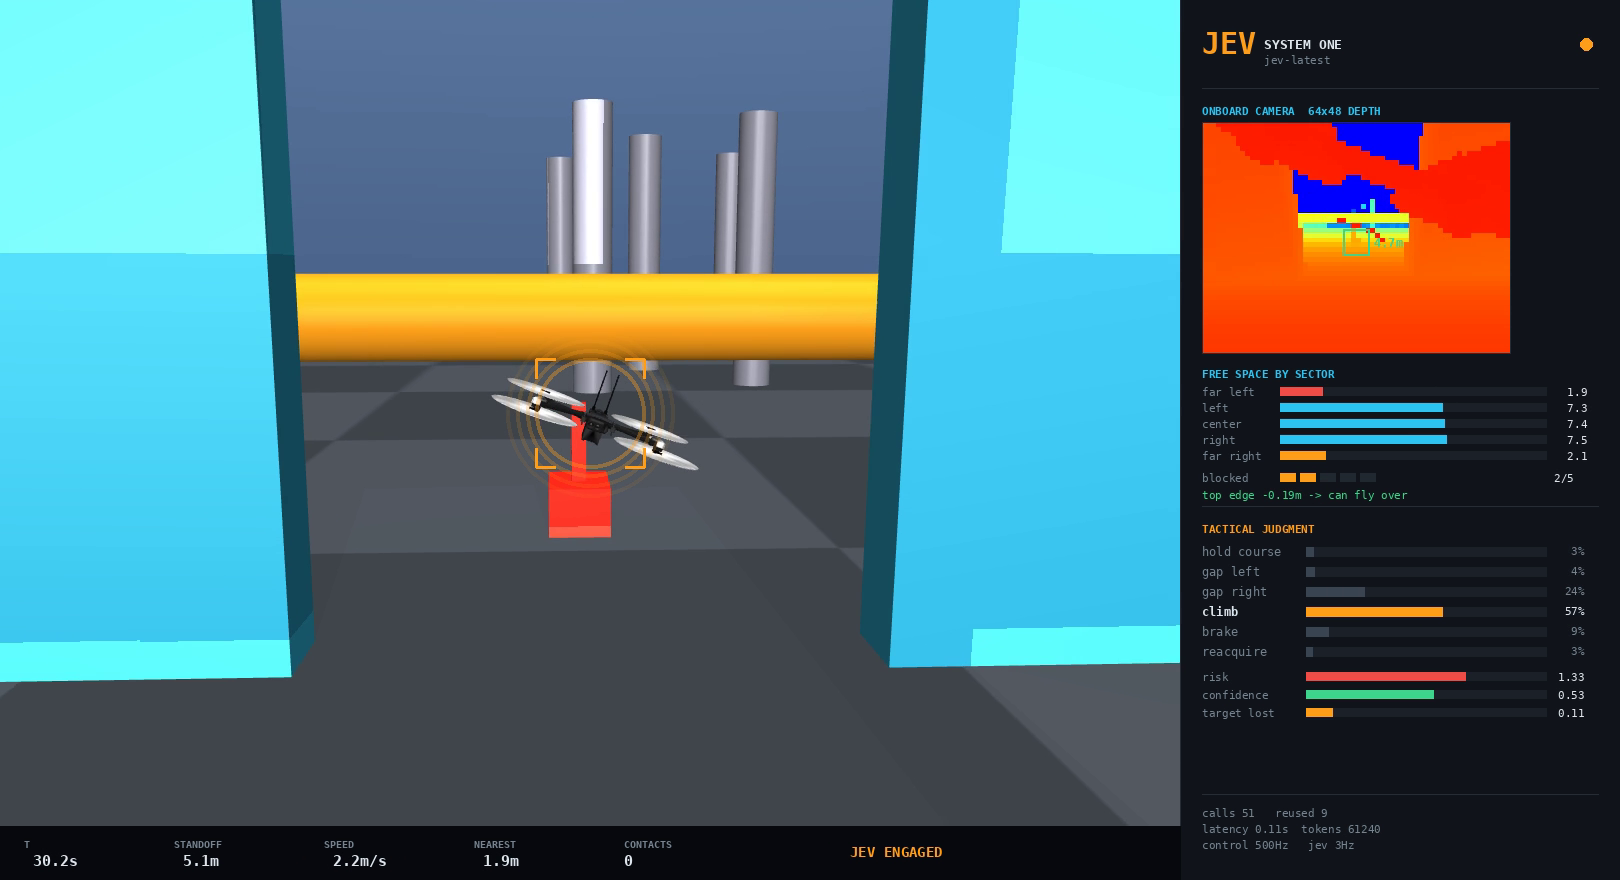
主实验先用普通程序把模拟深度与分割缓冲整理成场景。Jev 以 Choice 选择保持航向、绕左/绕右、爬升、刹停或重新找目标,以 Score 判断风险,以 Noul 判断目标是否真的丢失。快速飞控、引导和安全反射由程序执行,并可否决模型建议。
介绍
在 MuJoCo 中让 Skydio X2 仿真无人机追踪地面车并通过五类障碍的研究演示。项目附有公开实验说明、飞行控制/感知代码、课程录像及截图,另有尚未稳定完成的隧道实验。 证据与边界:全部证据来自仿真;模型不直接看图像。作者展示的成功结果是单次运行,早期多种子比较没有显示优势。基线与模型的爬升候选不同,也影响公平比较;隧道实验仍未稳定完成。模型调用与高频飞控分离,不能据此推断真实无人机可靠性。 本次仅核验公开资料、代码和媒体,未复跑仿真或测试真实硬件。 原作者图片与演示(保留来源):
资料来源: https://github.com/RomanSlack/jev-drone/blob/main/README.md https://github.com/RomanSlack/jev-drone/blob/main/tactics.py https://github.com/RomanSlack/jev-drone/blob/main/site/app/page.tsx https://github.com/RomanSlack/jev-drone/blob/main/site/lib.ts https://jev-drone.vercel.app/
🧪 社区实测报告
0 份报告 · 0 份真实模型通过还没有人测试过,来做第一个吧。
💬 相关讨论
发帖 →还没有讨论。