发现 / 库 / SDK / robo-jev:独立开源物理判断模型
robo-jev:独立开源物理判断模型
需自行部署终端由独立团队开发的 2B 模型,在任务规划与底层控制之间处理文本化物理状态判断。
由 admin 提交 · 收录于 5天前
⚡ System1 在这里负责什么
位于任务规划与底层运动控制之间:判断继续移动、减速或停车,估计碰撞、倾倒、液体泼洒和零件到位等情况。每个问题构造固定提示并读取答案位置的概率,返回 choice、noul 或 score;既不负责视觉感知,也不替代电机控制器。
介绍
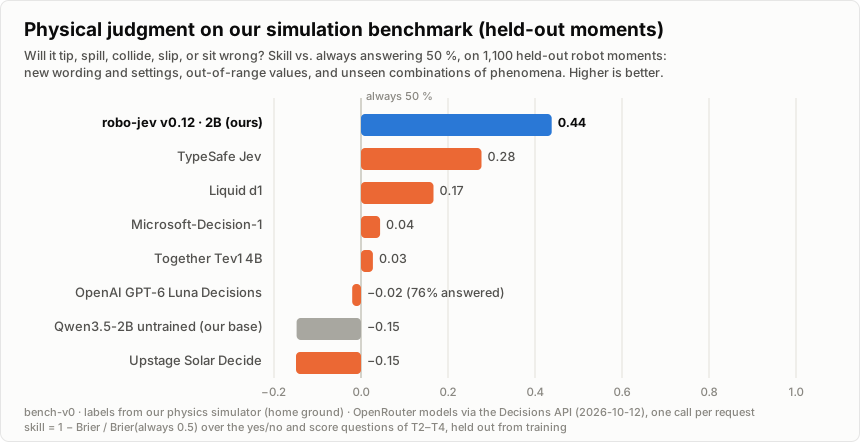
STEERIX 的开源机器人决策模型与仿真训练、评测工具。当前 README 标为 v0.12,模型基于 Qwen3.5-2B 微调,读取传感状态的文字描述,输出物理判断与动作选项的概率。它是独立模型,TypeSafe Jev 是评测对照之一。 证据与边界:基于 Qwen3.5-2B 微调的独立研究模型,不是 TypeSafe 官方 Jev。作者指出仿真外可靠性有限,可能跟随错误规划建议,不适合作为安全系统。图中成绩来自项目方模拟评测,不能当作真实机器人可靠性;未发现公开视频。 本次仅核验公开资料、代码和媒体,未复跑仿真或测试真实硬件。 原作者图片与演示(保留来源):
资料来源: https://github.com/STEERIX-home/robo-jev/blob/main/README.md https://github.com/STEERIX-home/robo-jev/blob/main/src/robo_jev/hf/robo_jev_decide.py https://github.com/STEERIX-home/robo-jev/blob/main/docs/method.md https://huggingface.co/Steerix-org/robo-jev-2b https://robo-jev.dev/
🧪 社区实测报告
0 份报告 · 0 份真实模型通过还没有人测试过,来做第一个吧。
💬 相关讨论
发帖 →还没有讨论。